Detalles del producto
Recomendaciones de modelos de productos relacionados
Pago y entrega
Preguntas frecuentes
P1: ¿Cuál es la función principal del 5069-L330ERM?
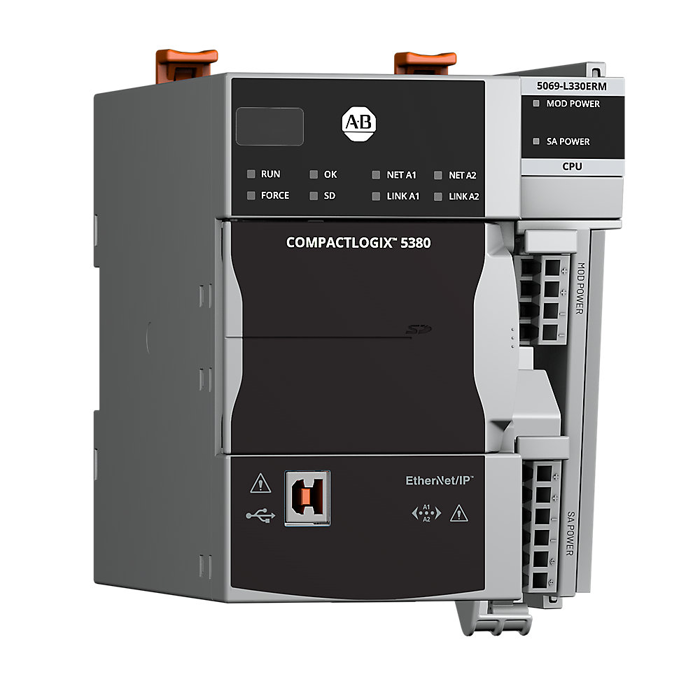
Es un Controlador de movimiento CompactLogix 5380 que sirve como unidad central de procesamiento para sistemas de automatización de tamaño pequeño a mediano que requieren control de movimiento integrado. Ejecuta la lógica del usuario, gestiona la comunicación de E/S a través de EtherNet/IP y admite hasta 16 ejes de movimiento coordinados para aplicaciones como embalaje, manipulación de materiales y montaje .
P2: ¿El modelo 5069-L330ERM admite control de movimiento integrado?
Sí. El "METRO" en el número de modelo indica capacidad de movimiento integradaEste controlador admite hasta 16 ejes de movimiento en EtherNet/IP, lo que permite el control de movimiento coordinado de los servomotores Kinetix sin necesidad de un módulo de movimiento independiente. .
P3: ¿Qué puertos de comunicación están disponibles en este controlador?
El controlador incluye dos puertos Ethernet/IP de 1 Gb secundario 10/100/1000 Mbps velocidades de red y un puerto USB 2.0 tipo B para programación. Los puertos Ethernet duales admiten Anillo de nivel de dispositivo (DLR), Estrella, y Lineal topologías que permiten una arquitectura de red flexible sin conmutadores externos .
P4: ¿Cuántos nodos EtherNet/IP y módulos de E/S locales admite el 5069-L330ERM?
El controlador admite hasta 60 nodos EtherNet/IP y hasta 31 módulos de E/S Compact 5000 locales . Tenga en cuenta que con Logix Designer versión 29, el límite del módulo de E/S local se reduce a 16 módulosSe requiere la versión 30 o posterior para la capacidad completa de 31 módulos. .
P5: ¿Qué software se requiere para programar el 5069-L330ERM?
El controlador se programa utilizando Diseñador de lógica Studio 5000Para una funcionalidad completa, versión 31 o posterior Se recomienda admitir el número máximo de nodos EtherNet/IP y capacidades de movimiento completas. El controlador admite Diagrama de escalera (LD), Texto estructurado (ST), Diagrama de bloques de funciones (DBF), y Diagrama de funciones secuenciales (SFC) lenguajes de programación.